

Ik schreef eerder dat technologie zich exponentieel ontwikkelt terwijl steden en beleid in een lineair tempo blijven hangen. En dat we daardoor permanente oplossingen bouwen voor problemen die morgen alweer anders liggen.
Wat ik toen nog te grofmazig liet liggen: het gaat niet (alleen) om technologie in het algemeen; het gaat vooral om informatietechnologie, inmiddels aangejaagd door kunstmatige intelligentie. En die versnelling raakt de stad inmiddels op twee fronten tegelijk: in onze hoofden via de verhalen die we over de stad vertellen, en steeds vaker ook fysiek op straat, doordat diezelfde AI-doorbraak ineens zelfrijdende auto's, drones en robots de stad in laat komen.
ls AI de stoep op rijdt, wordt flexibiliteit belangrijker dan overzicht
Sneller denken is niet hetzelfde als meer inzicht
Het is verleidelijk te denken dat wij mensen in ons hoofd moeiteloos meebewegen met die versnelling: dat we in ons gedrag misschien traag blijven, maar in onze ideeën en inzichten steeds sneller worden.
De Duitse socioloog Hartmut Rosa laat zien dat het eerder andersom werkt. Zijn bekendste voorbeeld is ontwapenend simpel: e-mail is veel sneller dan een brief, maar levert alleen maar meer berichten op, geen extra tijd.
Versnelling wordt voortdurend opgeslokt door het systeem dat haar veroorzaakt, met als resultaat niet meer overzicht maar een soort "razende stilstand", we doen en verwerken meer per uur, zonder dat er ruimte overblijft om het ook echt te wegen.
Vertaald naar mijn eigen vakgebied: de ideeën en verhalen over hoe de stad zou moeten werken wisselen elkaar razendsnel af, van de 15-minuten-stad tot de deeleconomie tot de volgende AI-hype... Niet dat we sneller tot de kern komen; het is eerder een teken dat we minder tijd overhouden om een verhaal te laten bezinken voordat het volgende zich al aandient.
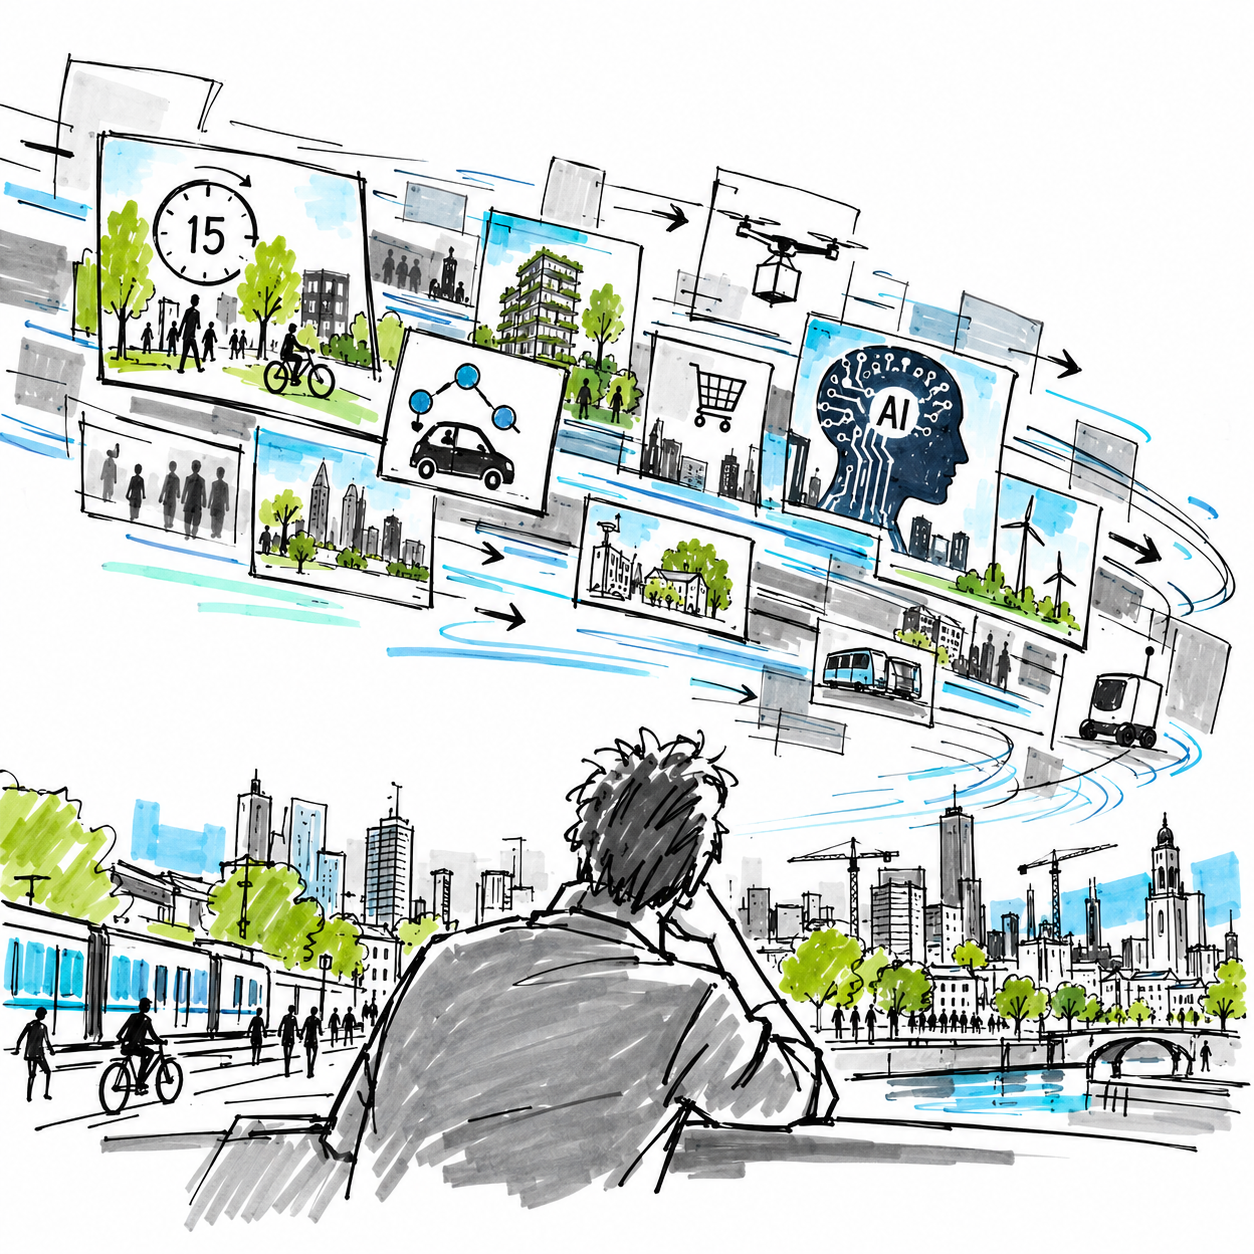
De stad versnelt in ideeën, maar inzicht heeft tijd nodig
>> klik op afbeeldingen voor een grotere weergave
Waarom dit nu ook de straat op komt
Tot voor kort bleef die versnelling grotendeels immaterieel, iets van beelden, data en berichten. Dat verandert nu, en niet toevallig. Drones, zelfrijdende auto's en robots liepen jarenlang vast in de praktijk omdat ze star geprogrammeerd waren voor een omgeving die vooraf volledig in kaart moest zijn gebracht, wat in een stad met fietsers, plassen en verzette stoeptegels nooit lukt.
De doorbraak die de sector nu "physical AI" noemt, is dat robots via sensordata en wereldmodellen kunnen leren van een omgeving die ze niet vooraf kenden, in plaats van die omgeving eerst voor ze te moeten programmeren (zie ook Holland High Tech).
Dezelfde AI-golf die zorgt voor de informatie-explosie in onze hoofden, is dus letterlijk de technische voorwaarde die bezorgrobots, autonome voertuigen en drones nu pas echt bruikbaar maakt in de fysieke stad. Het abstracte probleem van versnellende verhalen krijgt daarmee ineens een heel concreet adres: de stoep.
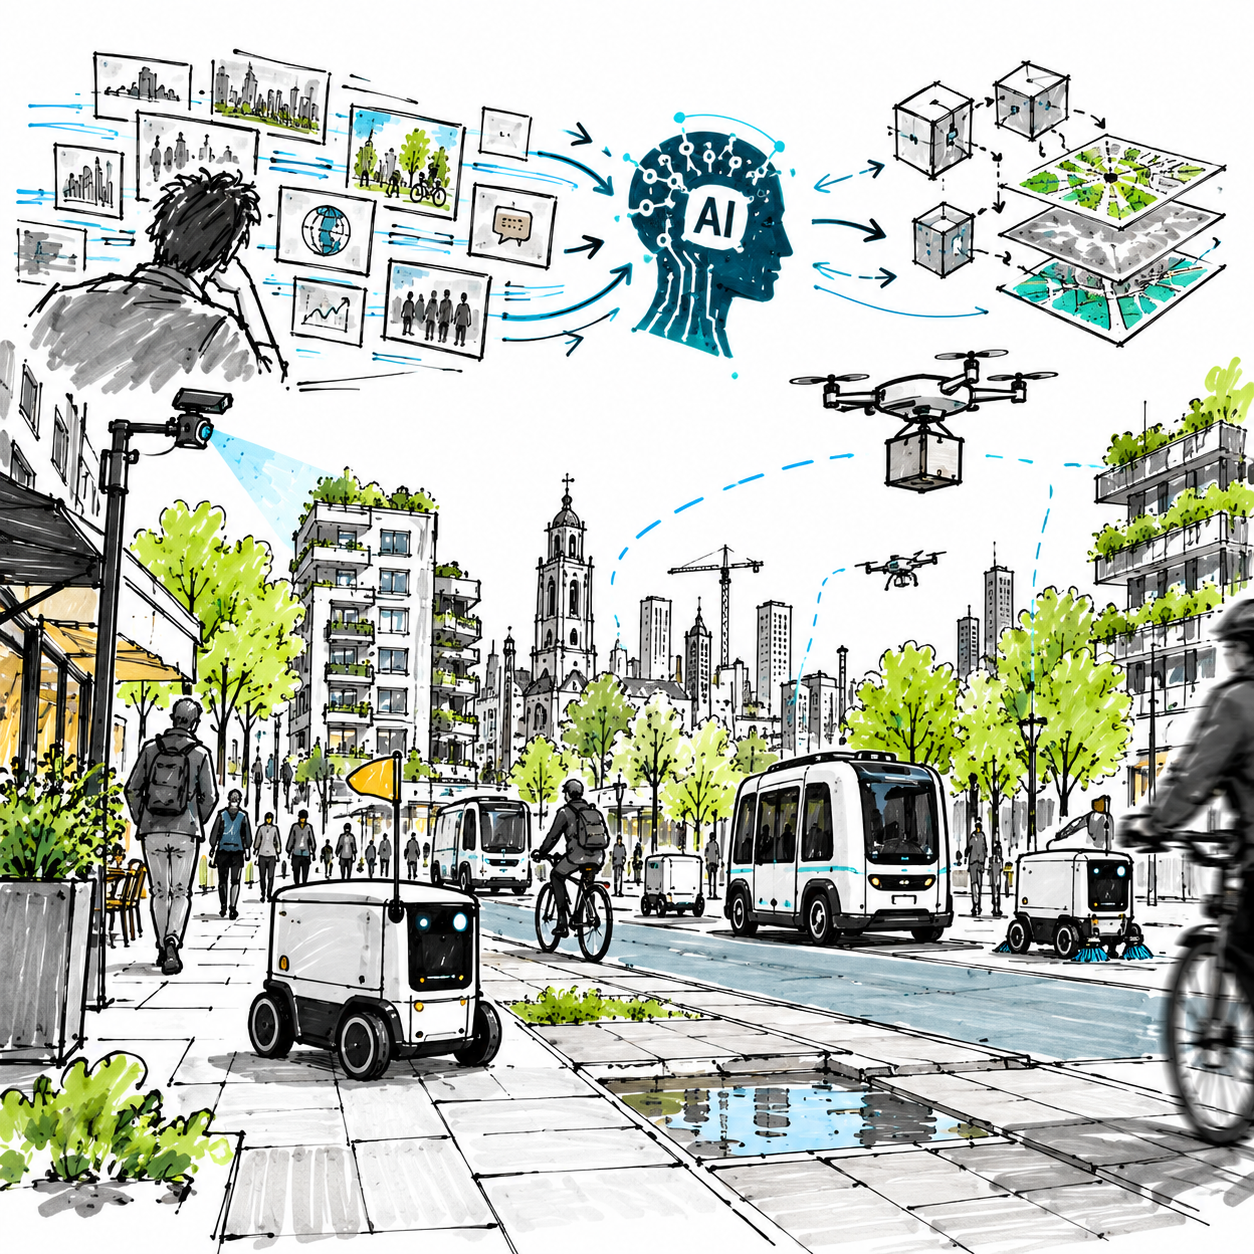
AI krijgt voeten, wielen en vleugels
De stoep als klein laboratorium
In Engeland loopt een discussie onder de noemer "pavements are for people": wie heeft voorrang op de stoep als bezorgrobots zich daar tussen voetgangers, rolstoelgebruikers en kinderwagens door moeten wurmen? Het juridisch kader is er nog vaag, de overheid werkt aan een nieuwe voertuigcategorie met vergunningsplicht.
België koos een ander antwoord: Colruyt laat zijn bezorgrobots in Leuven over de rijbaan rijden in plaats van over de stoep, onder permanente begeleiding en met een expliciete vergunning.
Twee landen, twee tegengestelde ruimtelijke keuzes voor precies hetzelfde vraagstuk, allebei genomen zonder dat iemand echt kon overzien wat op de lange termijn de beste oplossing is. Dat is de versnelling in het klein: goed ontwerp veronderstelt een afweging die je steeds minder met zekerheid kunt maken, en toch moet er hier en nu een streep op het wegdek worden gezet.
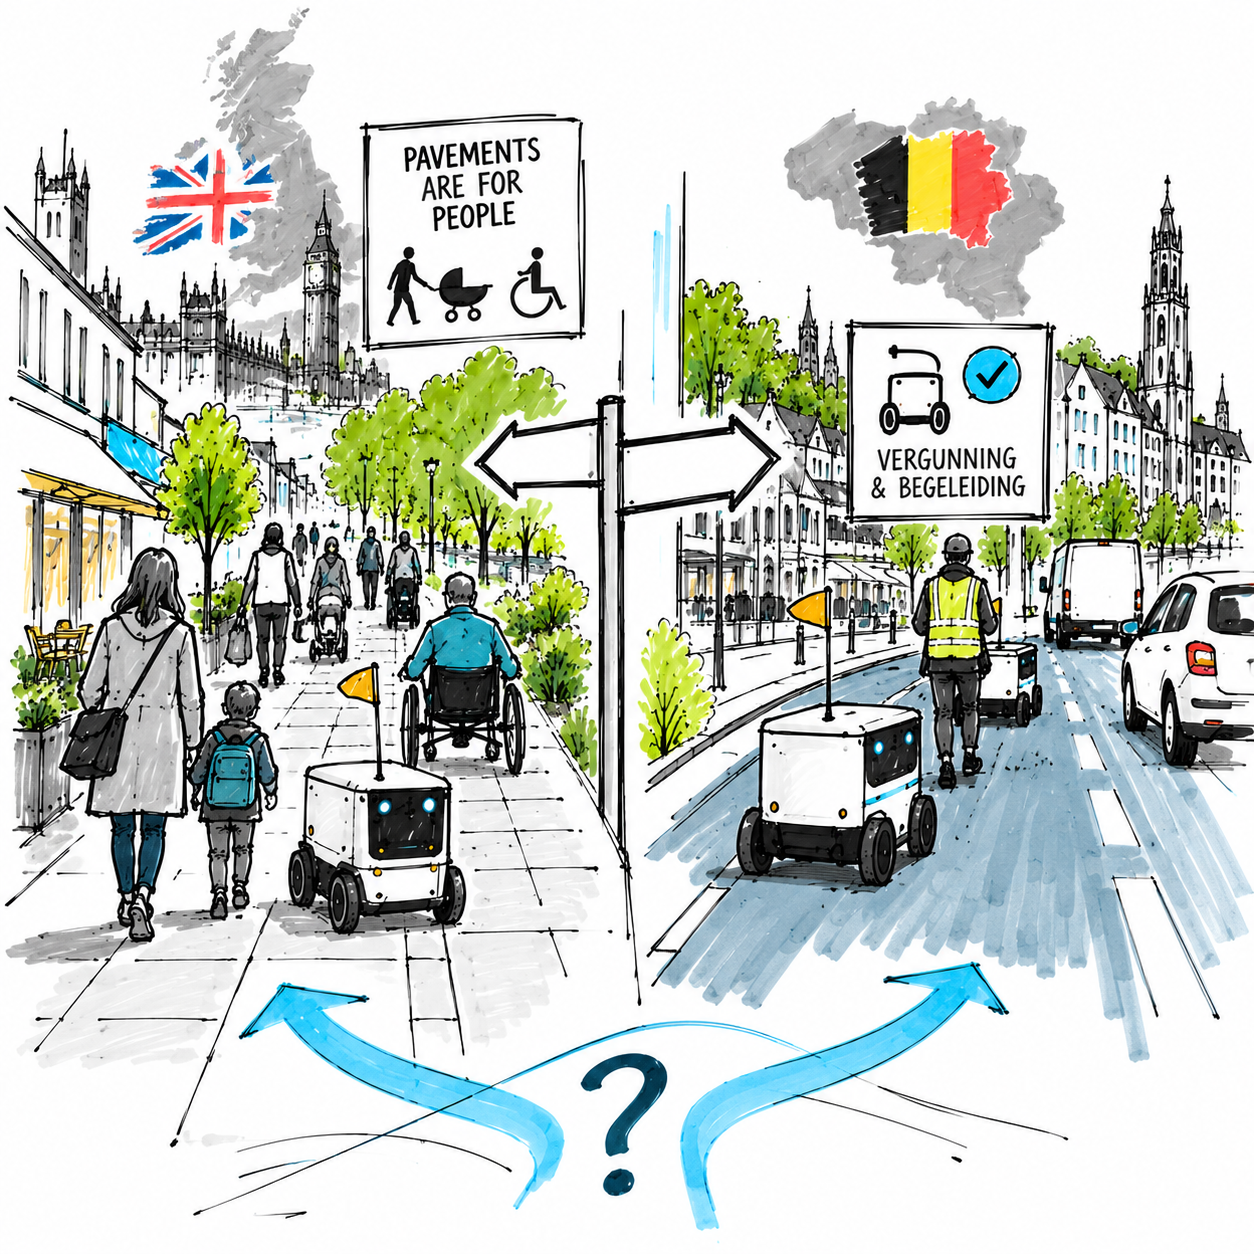
Dezelfde robot, een andere plek op straat
Een oud vraagstuk, in een hogere versnelling
Dit is overigens geen nieuw vraagstuk, wel een uitvergrote uitdaging. Al in 1973 noemden de planningswetenschappers Rittel en Webber stedelijke vraagstukken "wicked problems": vraagstukken waarbij je het probleem zelf niet eens volledig kent voordat je een eerste oplossing hebt geprobeerd, laat staan dat je alle gevolgen kunt overzien.
Overzicht ontbrak in de stedenbouw dus eigenlijk altijd al. Wat AI en robotica veranderen, is dat het tempo waarin nieuwe fysieke actoren de ruimte binnenkomen groter is geworden dan het tempo waarop we ook maar een voorlopig antwoord kunnen beproeven en bijstellen.
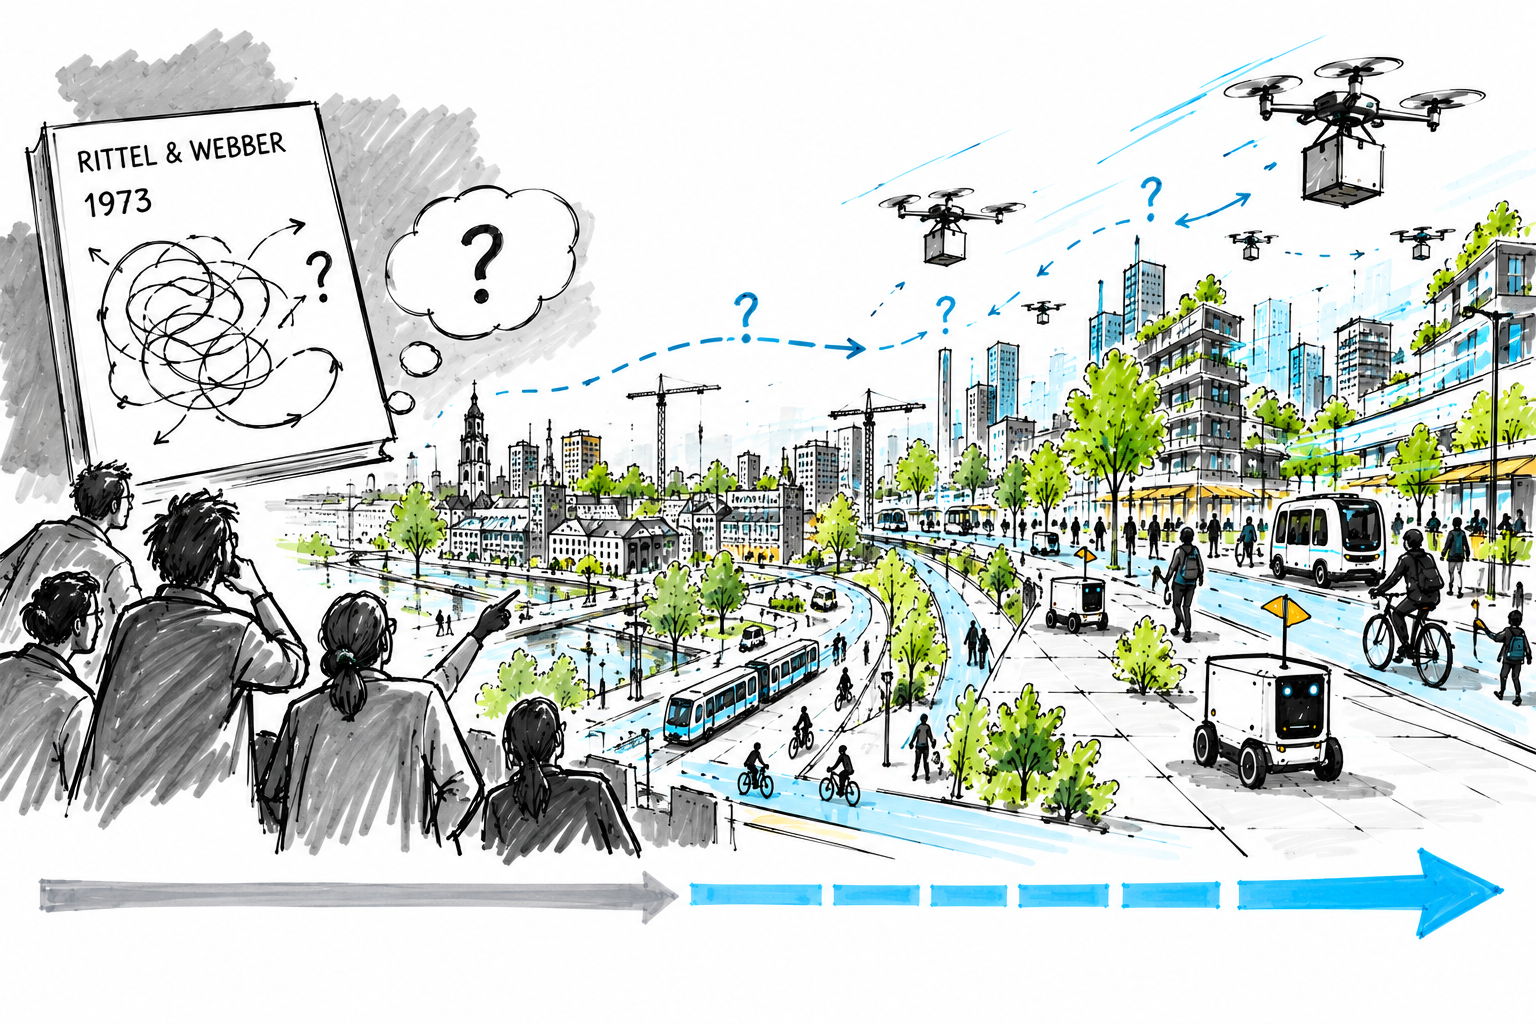
Het vraagstuk is al oud, alleen verandert de stad nog sneller
Wie weegt het, als wij het niet meer kunnen
En daar zit het risico. Yuval Harari waarschuwt in Nexus dat kunstmatige intelligentie een fundamenteel ander soort informatienetwerk is dan de drukpers of de bureaucratie. Voor het eerst is er een netwerk dat zelfstandig beslissingen kan nemen, zonder dat er nog mensen nodig zijn die het geloven of doorgeven... én zonder de zelfcorrigerende mechanismen die democratische besluitvorming wel heeft.
Als gemeenten, ontwerpers en bewoners de afweging over de stoep niet meer op tijd kunnen maken, ligt het voor de hand dat die afweging stilzwijgend verschuift naar wie wél snel beslist: het bedrijf met de robot en het algoritme erachter.
Amsterdam probeert daar iets tegenover te zetten met een algoritmeregister, een openbaar overzicht van de algoritmes die de gemeente zelf inzet. Sympathiek, en tegelijk een treffend beeld van een bestuur dat achter de feiten aan documenteert wat al draait, in plaats van vooraf te bepalen wat zou moeten draaien.
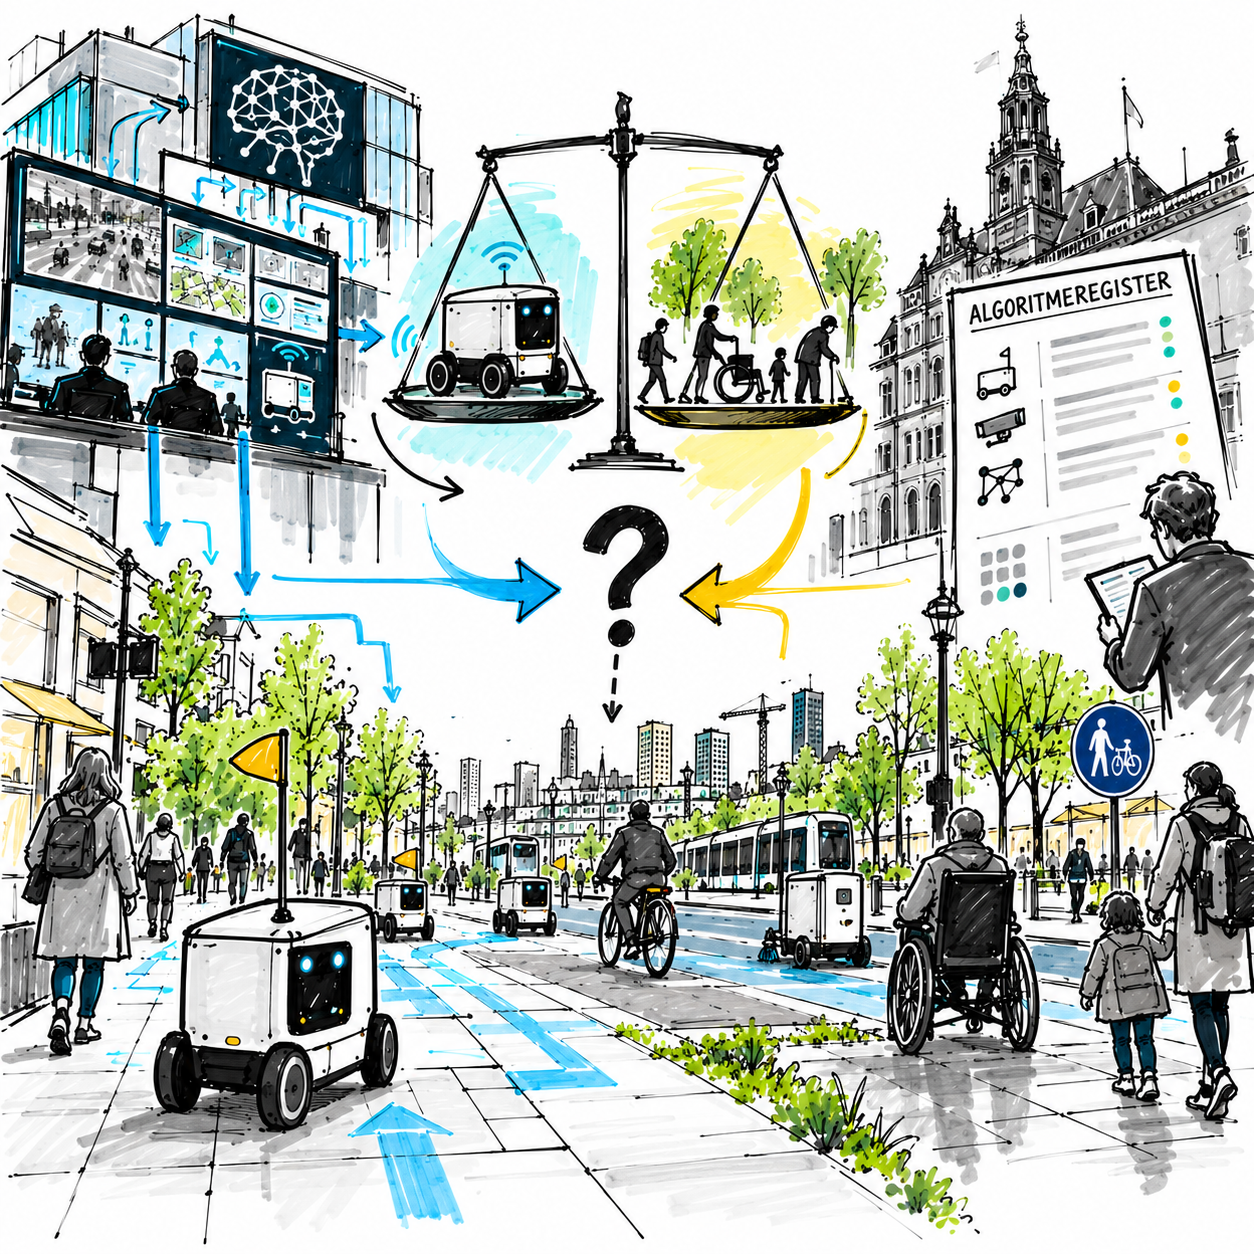
Wie maakt straks de afweging op straat?
Ontwerpen zonder overzicht
De verleiding is om te zoeken naar hét juiste antwoord op de robotstoep, rijbaan of stoep, breed of smal, en dat antwoord vervolgens vast te leggen. Maar dat veronderstelt precies het overzicht dat we niet meer hebben.
De Nederlandse architect John Habraken bedacht daar decennia geleden al een uitweg voor, weliswaar voor de woningbouw: scheid de lange-termijnstructuur, de drager, van de kortlevende invulling, de inbouw, juist omdat gebruikerseisen voortdurend veranderen en niemand die verandering vooraf kan voorspellen (zie ook: joostdevree.nl).
Vertaald naar de straat: je ontwerpt geen stoep voor dé bezorgrobot van dit jaar (dit moment), maar je ontwerpt een straatprofiel dat als drager breed en robuust genoeg is om telkens opnieuw te worden ingedeeld tussen voetganger, fiets, robot en auto, naarmate blijkt wat er werkelijk aanslaat.
Dat is dezelfde beweging als het reversibele en modulaire ontwerpen waar ik het eerder over had bij warmtenetten en spoorlijnen, nu toegepast op de robot in plaats van op de leiding.
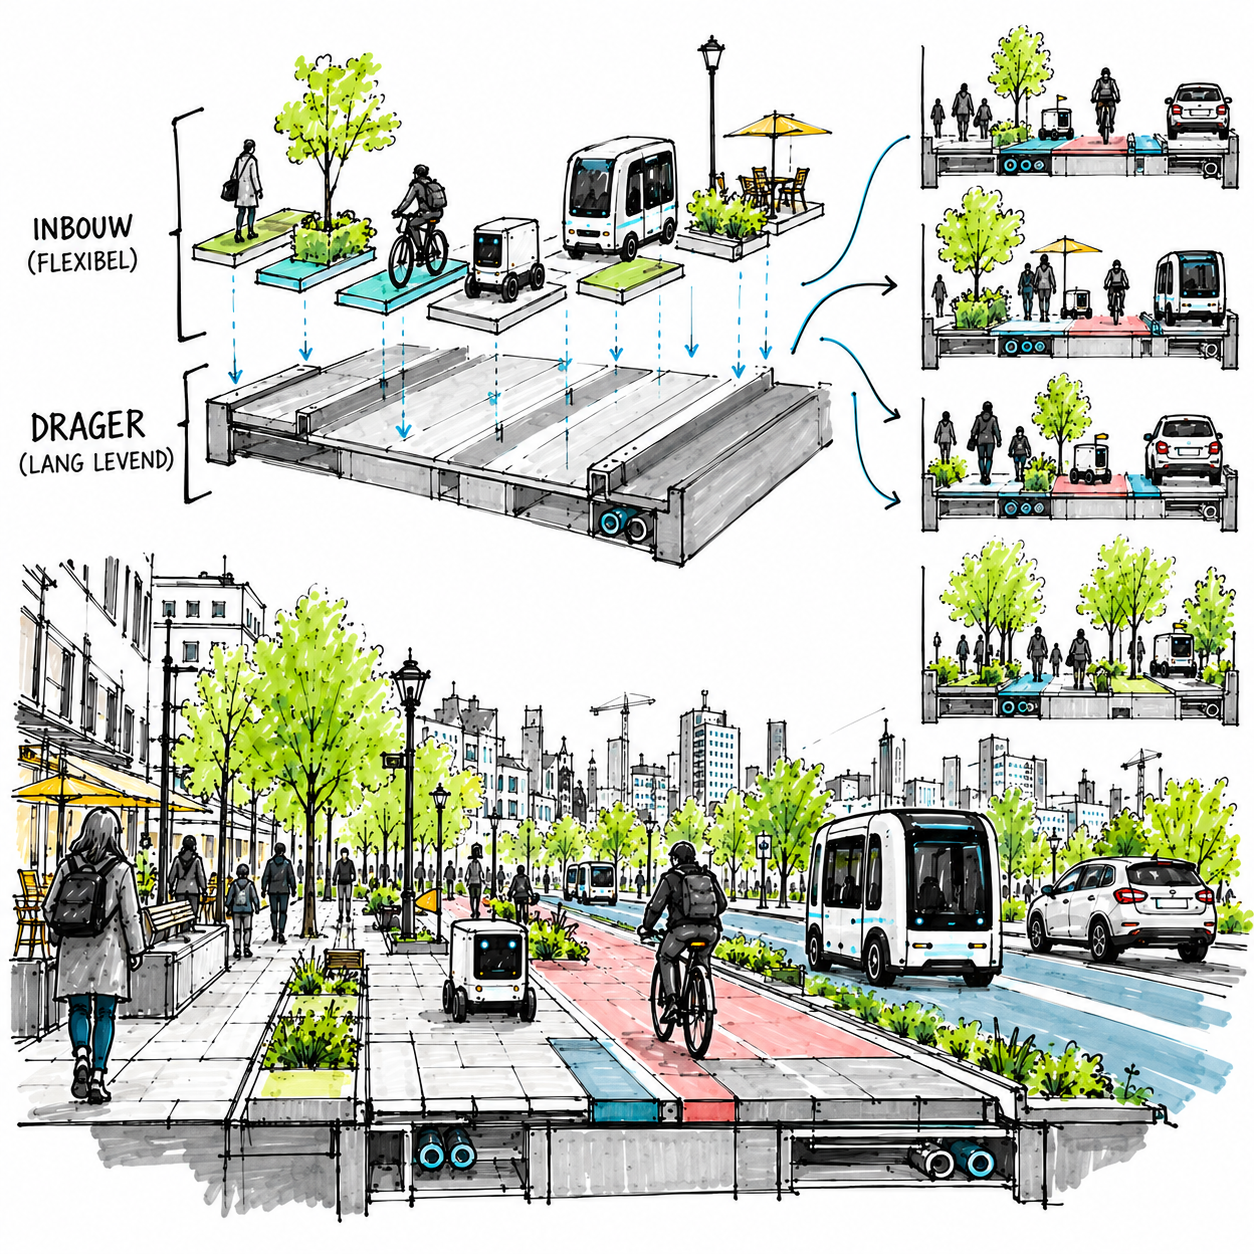
Ontwerp de straat om te kunnen blijven veranderen
Slotgedachte
De opgave is dus niet om als stad sneller te worden dan de technologie, dat hebben we nooit gekund en gaan we zeker ook nu en de toekomst niet redden. Ik denk dat de opgave is om de drager zo te ontwerpen dat de afweging, hoe onvolledig ook, bij mensen kan blijven liggen, in plaats van vast te lopen in een verhaal of straatprofiel dat over vijf jaar alweer achterhaald is.
Dan resteert de kernvraag: wie bepaalt die drager wanneer niemand nog het totaaloverzicht heeft? De gemeente, met een traag algoritmeregister? De bewoner op straat? Of, bij gebrek aan beter, degene die toevallig als eerste over de robot en het bijbehorende algoritme beschikt?
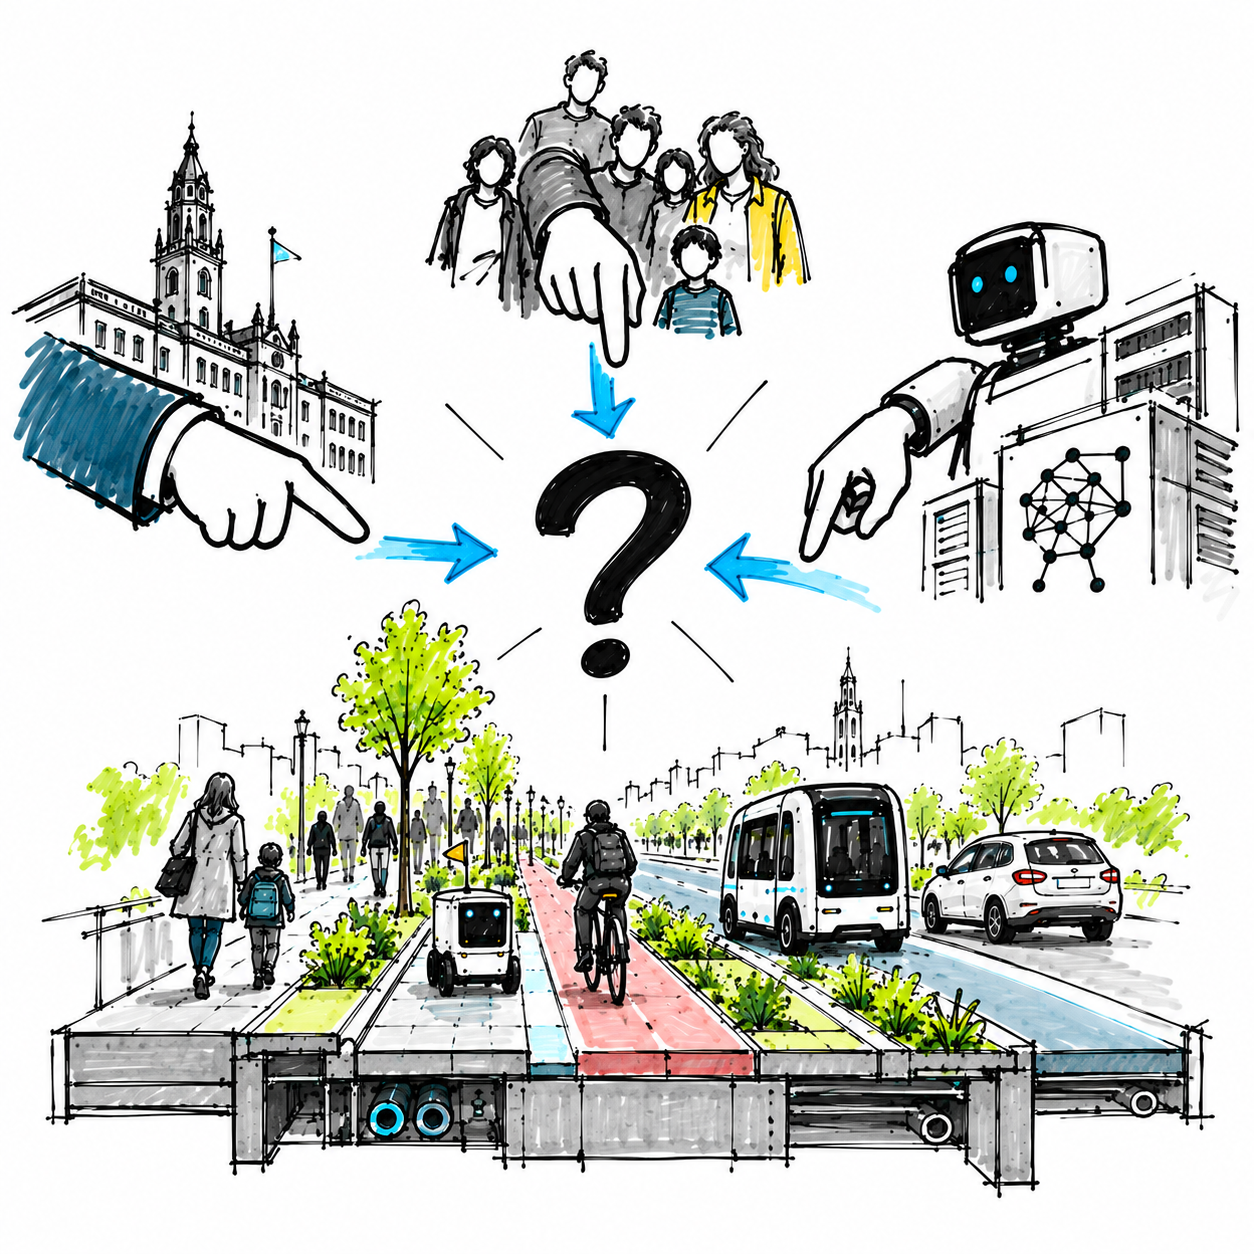
Wie bepaalt de straat als niemand het overzicht heeft?
>> klik op afbeeldingen voor een grotere weergave